ภาษา


เสียงรบกวนต่ำ สเปค แบบรวม โครงสร้างลดดาวเคราะห์ ซีรีส์ AHS
ตัวลดดาวเคราะห์
ตัวลดดาวเคราะห์ครองตำแหน่งสำคัญในด้านระบบอัตโนมัติทางอุตสาหกรรม การออกแบบที่มีความแม่นยำสูงช่วยให...
ดูรายละเอียดเมื่อข้อต่อข้อมือของหุ่นยนต์ร่วมปฏิบัติงานเบี่ยงเบนไป 0.08 มม. ภายใต้น้ำหนัก 1.5 กก. ส่วนประกอบที่เสียหายจะไม่ค่อยเป็นเซอร์โวมอเตอร์ มันคือตัวลด ในการใช้งานข้อต่อหุ่นยนต์ การตัดสินใจระหว่างไดรฟ์ฮาร์มอนิกกับกระปุกเกียร์ดาวเคราะห์จะกำหนดความแม่นยำของตำแหน่ง ความหนาแน่นของแรงบิด ความสอดคล้อง และต้นทุนมากกว่าส่วนประกอบย่อยอื่นๆ คำถามที่แท้จริงไม่ใช่ว่าเทคโนโลยีใดดีกว่าในนามธรรม แต่เป็นเทคโนโลยีใดที่ตรงกับโปรไฟล์การเคลื่อนไหวของข้อต่อ
คู่มือนี้เปรียบเทียบเทคโนโลยีทั้งสองโดยใช้พารามิเตอร์ที่วัดได้: ระยะฟันเฟือง ความแข็งเชิงบิด ความหนาแน่นของแรงบิด ความสามารถด้านความเร็ว และอายุการใช้งาน ปิดท้ายด้วยกรอบการคัดเลือกที่ใช้งานได้จริงซึ่งวิศวกรออกแบบสามารถนำไปใช้ก่อนทำการสั่งซื้อ
สำหรับข้อต่อแบบหุ่นยนต์ ระบบขับเคลื่อนฮาร์มอนิกจะให้ระยะฟันเฟืองที่ต่ำกว่าและความหนาแน่นของแรงบิดที่สูงขึ้น ในขณะที่กระปุกเกียร์ดาวเคราะห์จะให้ความแข็งที่สูงกว่าและราคาต่อนิวตันเมตรที่ดีกว่า
ฟันเฟือง คือการเคลื่อนที่เชิงมุมอิสระของเอาต์พุตเมื่ออินพุตถูกค้างไว้ ในข้อต่อหุ่นยนต์ มันจะแสดงเป็นโซนตายในการตอบสนองของการควบคุมและเป็นข้อผิดพลาดของตำแหน่งเมื่อทิศทางกลับกัน ไดรฟ์ฮาร์มอนิกจะเปลี่ยนรูปร่างของเฟล็กสไปน์ด้วยเครื่องกำเนิดคลื่น ทำให้เกิดโซนที่เชื่อมต่อกันสองโซนโดยแทบไม่มีช่องว่าง ไดรฟ์ฮาร์มอนิกทั่วไปจะมีแบ็คแลชที่ 1 อาร์มินหรือดีกว่า และหลายรุ่นจะมีค่าแบ็คแลช 0.5 อาร์มิน กล่องเกียร์ดาวเคราะห์มาตรฐานจะมีระยะห่างภายในระหว่างเกียร์ดวงอาทิตย์และเกียร์ดาวเคราะห์ ดังนั้นระยะฟันเฟืองโดยทั่วไปจะอยู่ระหว่าง 3 ถึง 15 อาร์มิน หน่วยดาวเคราะห์ที่มีความแม่นยำถึง 1 ถึง 3 อาร์มินในราคาที่สูงกว่า
ความหนาแน่นของแรงบิด ซึ่งหมายถึงแรงบิดที่กำหนดต่อหน่วยของเส้นผ่านศูนย์กลางภายนอก คือตัวเลขในการตัดสินใจตัวที่สอง เฟล็กสไปน์ของไดรฟ์ฮาร์มอนิกพันรอบสไปน์วงกลมที่มีเส้นผ่านศูนย์กลางขนาดใหญ่ ดังนั้นขนาดแพ็คเกจเดียวกันจึงให้แรงบิดประมาณสองถึงสามเท่าของกระปุกเกียร์ดาวเคราะห์ที่เทียบเคียงได้ สำหรับข้อต่อหุ่นยนต์ นี่หมายถึงข้อมือที่เล็กกว่าและเบากว่าและสามารถรับน้ำหนักบรรทุกเท่ากัน กล่องเกียร์ดาวเคราะห์ต้องการพื้นที่ในแนวรัศมีมากขึ้นสำหรับเกียร์ดาวเคราะห์ ทำให้มันหนักกว่าสำหรับแรงบิดเอาท์พุตเท่าเดิม
| พารามิเตอร์ | ไดรฟ์ฮาร์มอนิก | กระปุกเกียร์ดาวเคราะห์ |
| ฟันเฟือง | 1 อาร์มิน or better | 3-15 อาร์มิน |
| ความหนาแน่นของแรงบิด | พื้นฐาน 2-3x | พื้นฐาน |
| ความเร็วอินพุต | 3,000-4,000 rpm | 5,000-10,000 rpm |
| Efficiency | 70-85% | 90-97% |
| โหลดแรงกระแทก | ต่ำ | สูง |
เมื่อความต้องการคือการยึดที่แม่นยำ คู่มือดำน้ำลึกลดฮาร์มอนิก ครอบคลุมผลกระทบการควบคุมของระยะฟันเฟืองที่ใกล้ศูนย์โดยละเอียดยิ่งขึ้น
 ชุดลดเกียร์แบบยืดหยุ่น BSHF พร้อมเพลากลวง ตัวลดฮาร์มอนิกนี้ให้ระยะฟันเฟืองใกล้ศูนย์และมีความแข็งแกร่งสูง ทำให้เหมาะอย่างยิ่งสำหรับการใช้งานจับยึดที่แม่นยำ การออกแบบเพลากลวงขนาดกะทัดรัดเหมาะกับข้อต่อหุ่นยนต์ที่มีพื้นที่จำกัด และความแข็งของแรงบิดต่ำส่งผลต่อการปรับแต่งคอนโทรลเลอร์ ดูผลิตภัณฑ์ →
ไดรฟ์ฮาร์มอนิกมีความแข็งของแรงบิดต่ำกว่ากระปุกเกียร์ของดาวเคราะห์ แต่ก็แทบจะไม่มีฟันเฟืองเลย และการแลกเปลี่ยนนั้นจะเปลี่ยนวิธีที่ตัวควบคุมตอบสนอง
ความแข็งแบบบิดคือความต้านทานต่อการโก่งตัวเชิงมุมภายใต้ภาระ กระปุกเกียร์ดาวเคราะห์ที่มีเฟืองดาวเคราะห์หลายตัวอยู่ในหน้าสัมผัสแบบกลิ้งมีความแข็ง หน่วยขนาดเล็กสามารถแสดง 5 ถึง 10 Nm ต่ออาร์คมิน ไดรฟ์ฮาร์มอนิกจะนุ่มนวลกว่า เนื่องจากเฟล็กซ์สไปน์ได้รับการออกแบบให้โค้งงอ ความแข็งที่ต่ำกว่าเมื่อรวมกับช่องว่างฟันเฟืองที่เป็นศูนย์ ทำให้การวนรอบตำแหน่งสามารถคาดเดาได้มากขึ้นแต่จะลดความถี่เรโซแนนซ์แบบบิด
ไดรฟ์ฮาร์มอนิกจะแลกความแข็งเพื่อระยะฟันเฟืองเป็นศูนย์ เพื่อการถือครองที่แม่นยำที่ความเร็วต่ำ นี่ถือเป็นการแลกเปลี่ยนที่ดีกว่าเกือบทุกครั้ง
หากหุ่นยนต์ทำการวางตำแหน่งแบบจุดต่อจุดด้วยความเร็วต่ำโดยมีน้ำหนักบรรทุกน้อย ระบบขับเคลื่อนฮาร์โมนิคจะชนะ หากข้อต่อต้องปฏิเสธแรงภายนอกหรือรับมือกับความเร่งสูง กล่องเกียร์ดาวเคราะห์ที่แข็งกว่าจะมีเสถียรภาพได้ง่ายกว่า เนื่องจากลูปควบคุมสามารถทำงานที่แบนด์วิธที่สูงกว่าโดยไม่มีโหมดโครงสร้างที่น่าตื่นเต้น
กระปุกเกียร์ดาวเคราะห์เป็นตัวเลือกที่ถูกต้องสำหรับข้อต่อหุ่นยนต์ที่ต้องการความเร็วอินพุตสูงกว่า 4,000 รอบต่อนาที ต้องทนต่อแรงกระแทก หรือต้องอยู่ในงบประมาณที่จำกัด
กระปุกเกียร์ดาวเคราะห์es are common in robotics because they are efficient, with 90 to 97% per stage, robust, and affordable. โดยทำงานที่ความเร็วอินพุต 5,000 ถึง 10,000 รอบต่อนาที ในขณะที่ฮาร์มอนิกไดรฟ์โดยปกติจะถูกจำกัดไว้ที่ 3,000 ถึง 4,000 รอบต่อนาที เนื่องจากเฟล็กสไปน์จะล้าเร็วขึ้นที่ความเร็วสูง The planet gears share load across multiple contact points, so impact forces are distributed. เฟล็กซ์สปริงแบบบางของไดรฟ์ฮาร์มอนิกสามารถเปลี่ยนรูปถาวรได้ภายใต้แรงบิดสูงสุดที่มากเกินไปหรือการชนกัน Cost is a third factor: a planetary gearbox of the same frame size typically costs 30 to 50 percent less than a harmonic drive. For a robot with six or seven joints, this difference is significant.
In practice, many robot manufacturers put a harmonic drive on the wrist joints and a planetary gearbox on the shoulder and elbow axes.
 AHL Series Helical Planetary Reducer for Servo Motors This helical planetary gearbox provides smooth, low-noise operation and high torque capacity. ตลับลูกปืนในตัวและจาระบีที่ไม่ต้องบำรุงรักษาช่วยลดเวลาหยุดทำงาน ทำให้เป็นตัวเลือกที่คุ้มค่าสำหรับแกนไหล่และข้อศอกในหุ่นยนต์อุตสาหกรรม ดูผลิตภัณฑ์ →
เลือกตัวลดโดยเริ่มจากข้อกำหนดความแม่นยำของตำแหน่ง จากนั้นตรวจสอบแรงบิดและความเร็วอย่างต่อเนื่อง และสุดท้ายคือเปรียบเทียบราคาและอายุการใช้งาน
การทำงานตามข้อกำหนดที่แท้จริงของข้อต่อเพื่อป้องกันข้อผิดพลาดที่พบบ่อยที่สุด ซึ่งก็คือการสั่งลดขนาดที่ใหญ่เกินสำหรับแรงบิด แต่ลดขนาดลงเพื่อความแม่นยำ
| การทำงานร่วมกัน | ตัวลดที่แนะนำ | ข้อมูลจำเพาะที่สำคัญในการตรวจสอบ |
| Wrist rotation | ไดรฟ์ฮาร์มอนิก | ฟันเฟือง 1 arcmin or better |
| แกนไหล่ | กระปุกเกียร์ดาวเคราะห์ | แรงบิดสูงสุดที่ความเร็วสูงสุด |
| Gripper axis | กระปุกเกียร์ดาวเคราะห์ | ความเร็วอินพุต above 5,000 rpm |
| หน้าแปลนเครื่องมือ | ไดรฟ์ฮาร์มอนิก | เอาท์พุตแบบฟันเฟืองเป็นศูนย์ |
สั่งซื้อตัวอย่างของเทคโนโลยีทั้งสองบนขนาดเฟรมเดียวกัน และวัดข้อผิดพลาดของตำแหน่งวงปิดบนแท่นทดสอบที่มีโหลด ข้อมูลจะตัดสินใจได้เร็วกว่าเอกสารข้อมูลของซัพพลายเออร์
BEITTO ผลิตเฟืองดาวเคราะห์ เฟืองแบบยืดหยุ่น และตัวลดหลายเอาต์พุต จึงสามารถระบุข้อต่อหุ่นยนต์ได้จากกลุ่มผลิตภัณฑ์ที่สต็อกไว้ แทนที่จะล็อกเป็นเทคโนโลยีเดียว
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) สร้างชุดลดดาวเคราะห์ที่มีความแม่นยำสูงในซีรีส์ 18, ชุดลดเกียร์แบบยืดหยุ่นในซีรีส์ BSHF, BCSF และ BCSG และซีรีส์ TD สำหรับการส่งผ่านหลายเอาต์พุตอินพุตเดียว บริษัทดำเนินธุรกิจโรงงานขนาด 12,000 ตารางเมตร โดยมีพนักงานมากกว่า 90 คน และมีประสบการณ์ในอุตสาหกรรมกระปุกเกียร์มากกว่า 20 ปี โรงงานผลิตของ BEITTO ปฏิบัติตามวิธีการผลิตที่มีความแม่นยำของญี่ปุ่นและการควบคุมคุณภาพอย่างเข้มงวด ซึ่งเป็นสิ่งสำคัญเมื่อข้อต่อต้องรับแรงบิดสูงสุดตลอดอายุการใช้งานที่ยาวนาน
เพื่อความยืดหยุ่นและความสามารถในการรับน้ำหนักของข้อต่อหุ่นยนต์ ซีรีส์ TDCR มีการกำหนดค่าหลายเอาต์พุตขนาดกะทัดรัด ที่ ซีรีส์ TDCR ได้รับการออกแบบมาเพื่อปรับปรุงความยืดหยุ่นของข้อต่อหุ่นยนต์ and load capacity while maintaining low backlash.
 TD-CR ซีรี่ส์ ตัวลดมุมเอียงเกลียวเพลากลวง With a hollow-shaft output and low backlash, this bevel gear reducer enhances robot joint flexibility and load capacity. การออกแบบที่ไม่ต้องบำรุงรักษาและการติดตั้งที่ยืดหยุ่นช่วยลดความยุ่งยากในการรวมระบบ โดยนำเสนอส่วนเสริมให้กับไดรฟ์ฮาร์มอนิกสำหรับระบบหลายแกน ดูผลิตภัณฑ์ →
การเลือกจากซัพพลายเออร์รายเดียวที่ทำให้ทั้งสองประเภทหลีกเลี่ยงการปั่นป่วนหมายเลขชิ้นส่วนของการผสมสองแบรนด์บนหุ่นยนต์ตัวเดียวกัน
ประเด็นสำคัญ: ใช้ฮาร์มอนิกไดรฟ์เพื่อความแม่นยำ และใช้กระปุกเกียร์ดาวเคราะห์เพื่อความเร็วและต้นทุน
ไดรฟ์ฮาร์มอนิกมีฟันเฟืองที่ต่ำกว่า โดยทั่วไปคือ 1 อาร์มินหรือดีกว่า กล่องเกียร์ดาวเคราะห์ที่มีความแม่นยำถึง 1 ถึง 3 อาร์มิน แต่หน่วยดาวเคราะห์มาตรฐานมักจะอยู่ระหว่าง 3 ถึง 15 อาร์มิน
It can, but the joint will have higher backlash and lower torque density for the same frame size. The planetary gearbox will also run faster and handle shock loads better, which can be an advantage in a wrist with gripper axes.
The biggest risk is choosing based on rated torque alone. วิศวกรหลายคนลืมตรวจสอบความแข็งของแรงบิด ความเร็วอินพุต และความสามารถในการทำซ้ำที่แท้จริงของข้อต่อ A reducer that is too soft can cause oscillation, and one that is too slow for the motor's maximum speed will shorten its service life.
Start with the continuous torque at the joint, multiply by a peak factor of 2 to 3 for acceleration, then confirm the required input speed. If the joint needs precision holding, also verify the backlash and stiffness against the position control loop.
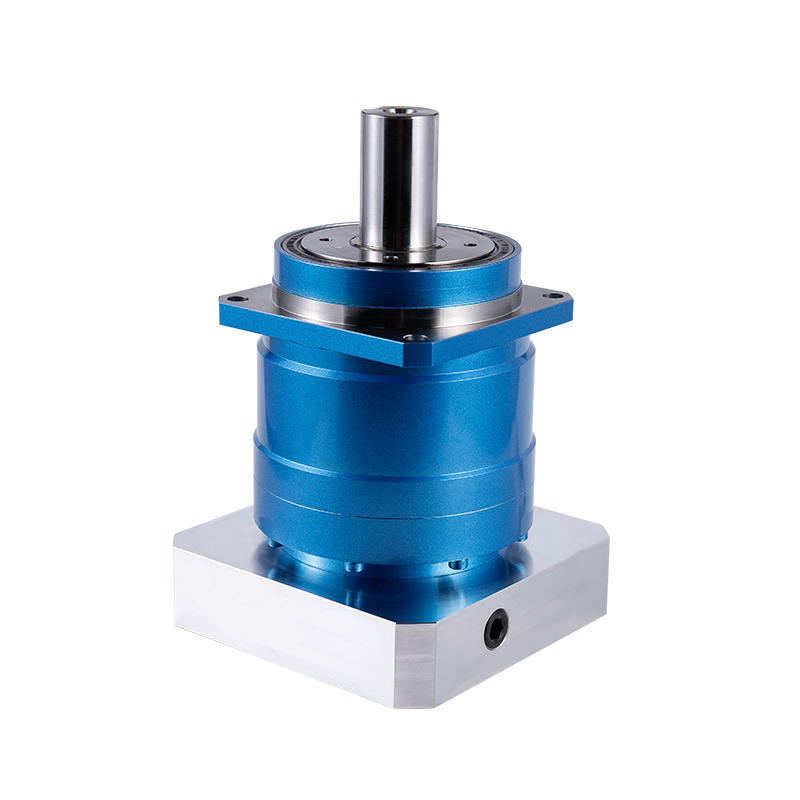
ตัวลดดาวเคราะห์ครองตำแหน่งสำคัญในด้านระบบอัตโนมัติทางอุตสาหกรรม การออกแบบที่มีความแม่นยำสูงช่วยให...
ดูรายละเอียด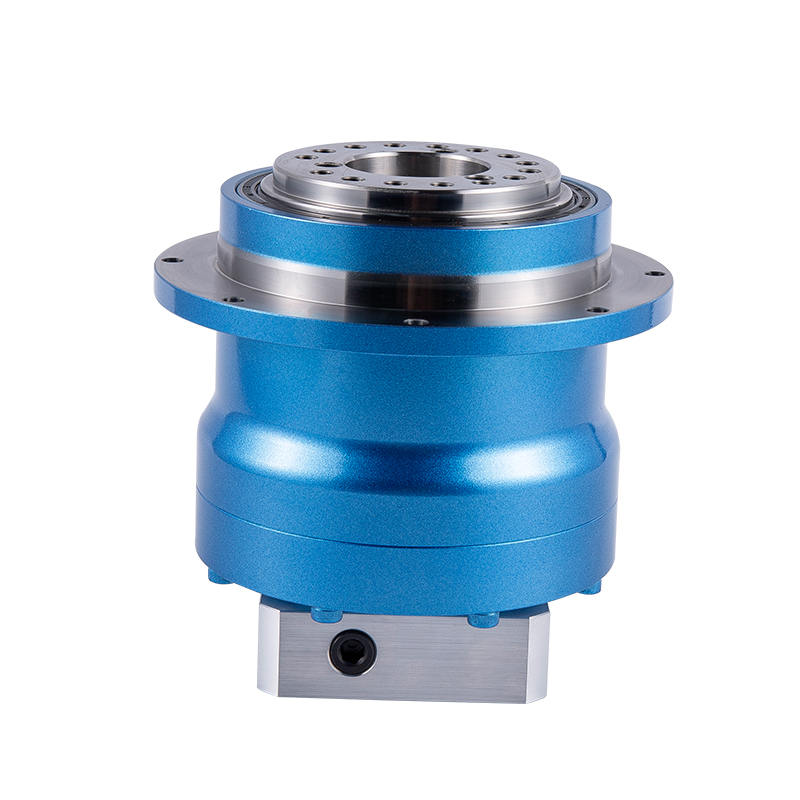
ด้วยคุณลักษณะที่มีความแม่นยำสูง ตัวลดดาวเคราะห์จึงควบคุมฟันเฟืองได้สำเร็จภายใน 3 นาที การออกแบบที...
ดูรายละเอียด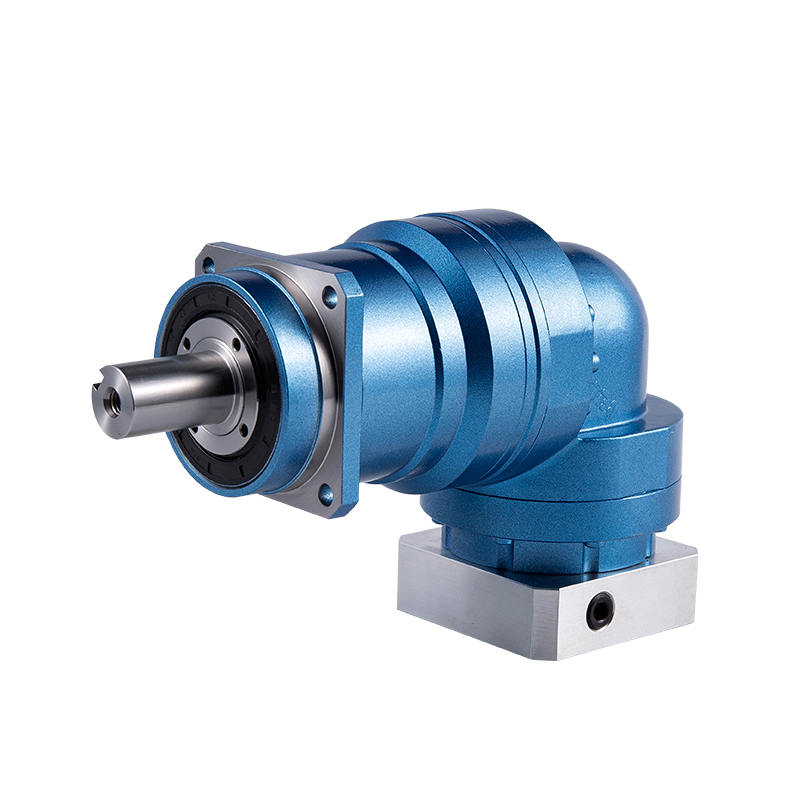
คุณสมบัติของตัวลดดาวเคราะห์ 1. เงียบ: ใช้เฟืองเกลียวเพื่อให้การทำงานราบรื่นและเงียบ 2....
ดูรายละเอียด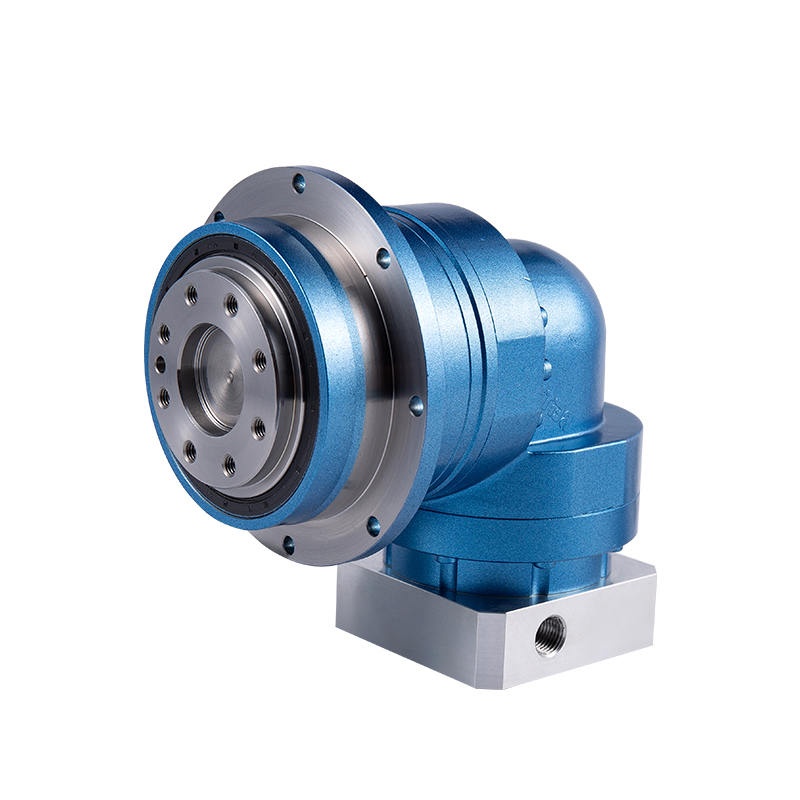
คุณสมบัติของตัวลดดาวเคราะห์ 1. ความแม่นยำสูง: ฟันเฟืองมาตรฐานคือ 4 นาทีซึ่งเหมาะมากสำหรับ...
ดูรายละเอียด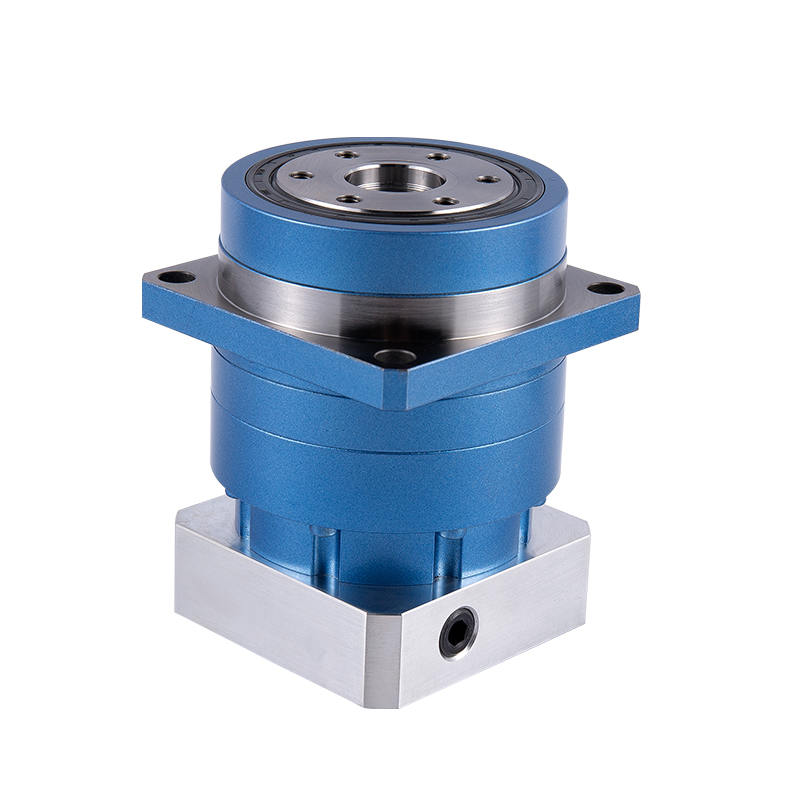
คุณสมบัติของตัวลดดาวเคราะห์ 1. เงียบ: ใช้เฟืองเกลียวเพื่อให้การทำงานราบรื่นและเงียบ 2....
ดูรายละเอียด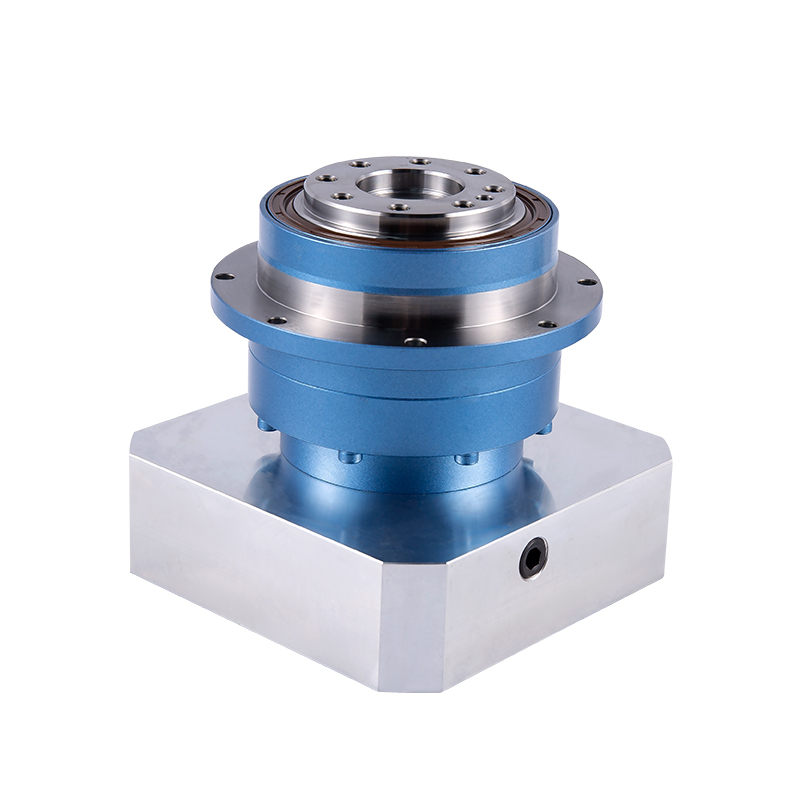
ตัวลดดาวเคราะห์ซีรีส์ NHT ใช้การออกแบบเฟืองเกลียวขั้นสูง ซึ่งไม่เพียงแต่ปรับปรุงอัตราการมีส่วนร่ว...
ดูรายละเอียด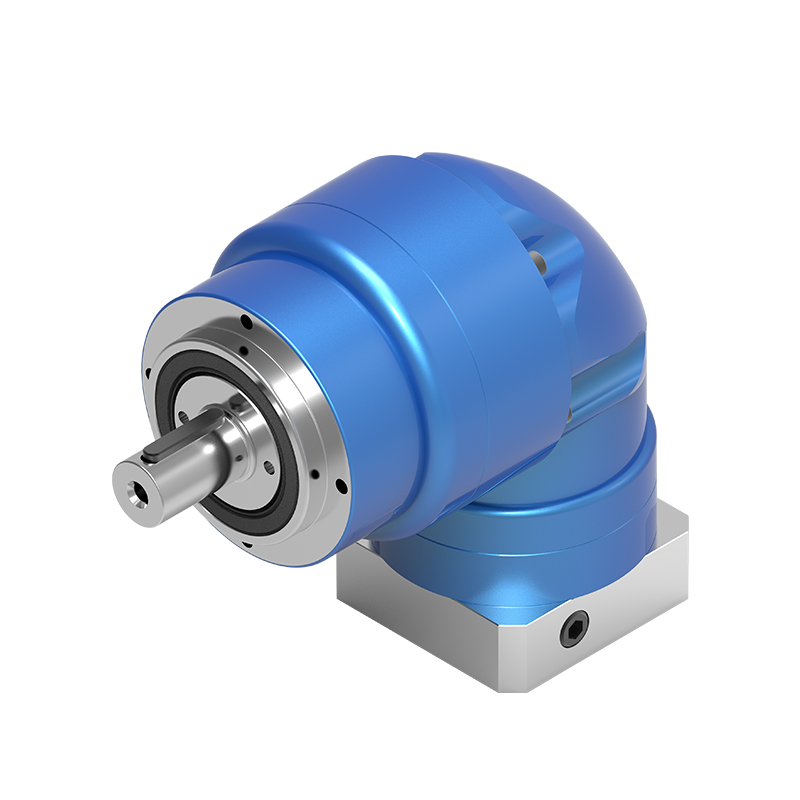
ตัวลดดาวเคราะห์ซีรีส์ NLR ใช้การออกแบบเฟืองดอกจอกแบบเกลียว ซึ่งช่วยให้อินพุตเซอร์โวมอเตอร์ความเร็...
ดูรายละเอียด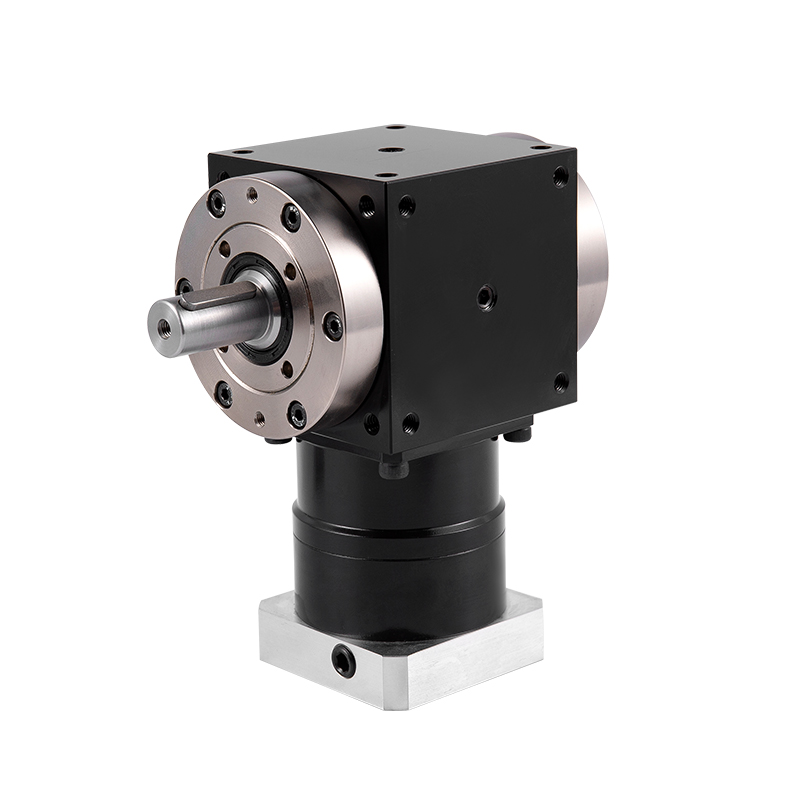
ตัวลดซีรีส์ TD-P ได้แสดงให้เห็นถึงข้อได้เปรียบที่ไม่เหมือนใครในด้านการส่งกำลังทางอุตสาหกรรมพร้อมค...
ดูรายละเอียด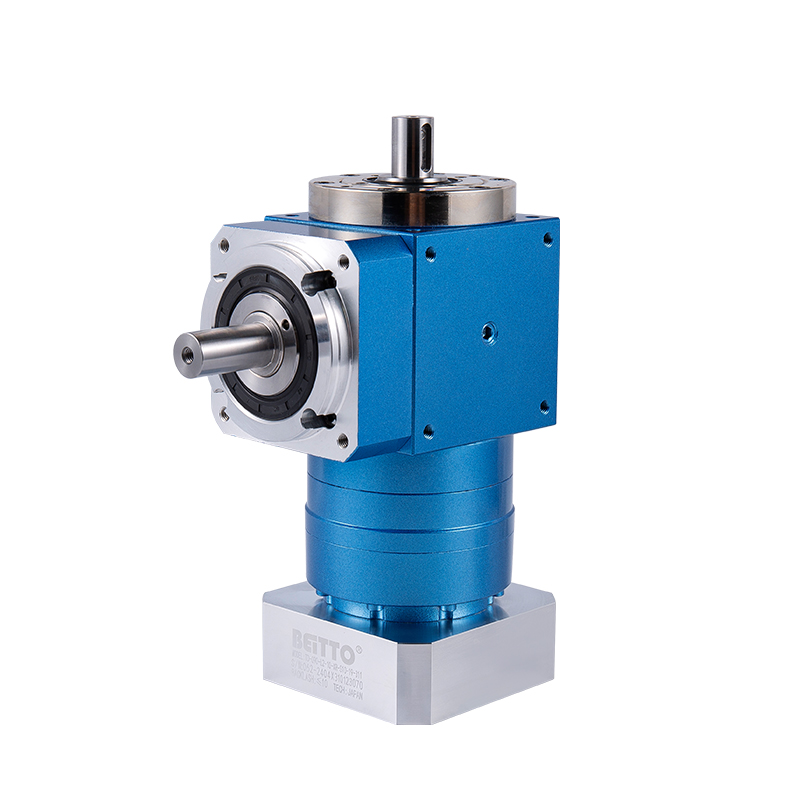
● ตัวเลือกเพลาเอาท์พุตต่างๆ ● แรงบิดสูง ● ประสิทธิภาพสูง ● อายุการใช้งานยาวนาน ● ฟันเ...
ดูรายละเอียด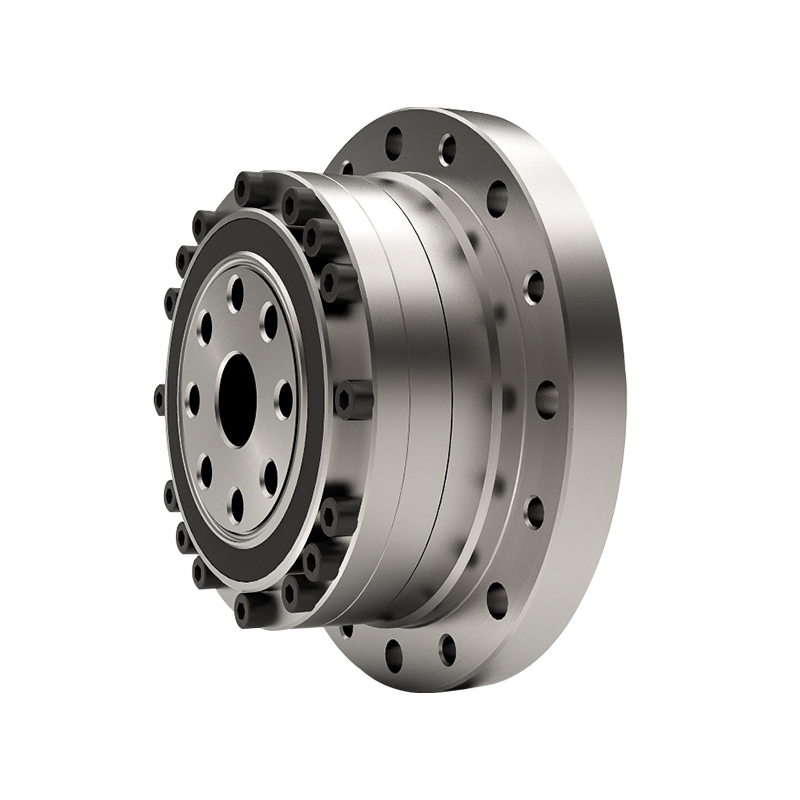
ชุดลดเกียร์แบบยืดหยุ่นของซีรีส์ BCSG ได้รับการออกแบบให้มีน้ำหนักเบาและเรียบง่าย ซึ่งไม่เพียงลดภาร...
ดูรายละเอียด