 ภาษา


ฟันเฟืองต่ำแรงบิดความแม่นยำสูง AHB Planetary Gearbox ลด
ตัวลดดาวเคราะห์
คุณสมบัติของตัวลดดาวเคราะห์ 1. เงียบ: ใช้เฟืองเกลียวเพื่อให้การทำงานราบรื่นและเงีย...
ดูรายละเอียดแขนหุ่นยนต์ SCARA ขนาดกะทัดรัดซึ่งทำหน้าที่หยิบและวางตลอด 24 ชั่วโมงทุกวันที่รอบเวลา 0.4 วินาที โดยมีน้ำหนักบรรทุก 2 กก. และการทำงานต่อเนื่อง 3,000 ชั่วโมง ทำให้การตัดสินใจร่วมกันของตัวลดขนาดมีความสำคัญทางธุรกิจ ที่แกนไหล่ ซึ่งมวลแขนและน้ำหนักบรรทุกที่รวมกันทำให้เกิดช่วงเวลาสูงสุด ฮาร์มอนิกไดรฟ์เทียบกับกระปุกเกียร์ดาวเคราะห์ ตัวเลือกจะกำหนดความสามารถในการทำซ้ำ ช่วงเวลาการบำรุงรักษา และราคารวมต่อแกน
ข้อต่อ SCARA มีขอบเขตการดำเนินงานที่แคบแต่มีงบประมาณที่ยอมรับได้จำกัด ก่อนที่จะเปรียบเทียบการออกแบบฮาร์มอนิกและดาวเคราะห์ ให้กำหนดข้อกำหนดที่ไม่สามารถต่อรองได้สามประการ: ความสามารถในการทำซ้ำของตำแหน่ง ความแข็งของโมเมนต์ และแรงบิดโมเมนต์สูงสุด
สำหรับแกนข้อศอกและข้อมือ ไดรฟ์ฮาร์มอนิกจะให้ระยะฟันเฟืองต่ำสุดที่สามารถทำได้ในยูนิตแบบขั้นตอนเดียว ร่องฟันด้านนอกที่ยืดหยุ่นหรือ flexspline จะเสียรูปเพื่อรักษาการสัมผัสกับร่องฟันวงกลม ทำให้ฟันเฟืองเกือบเป็นศูนย์โดยไม่มีระบบพรีโหลด
 ชุดลดเกียร์แบบยืดหยุ่น BSHF ซีรี่ส์สำหรับข้อต่อฟันเฟืองต่ำ ออกแบบมาให้มีเพลากลวงขนาดใหญ่และตัวเครื่องกะทัดรัด ตัวลดนี้ให้แรงบิดและความแข็งแกร่งสูงในขณะที่ลดน้ำหนัก ทำให้เหมาะสำหรับแขนหุ่นยนต์น้ำหนักเบาและข้อต่อที่มีความแม่นยำ ดูผลิตภัณฑ์ →
ไดรฟ์ฮาร์มอนิกยังเป็นวิธีที่เบาที่สุดในการลดขนาดซองขนาดเล็กลงอย่างมาก สเตจเดียวจะให้ 50:1 ถึง 160:1 ซึ่งกำจัดสายพานรองหรือสเตจเกียร์ สำหรับ SCARA ที่มีน้ำหนักบรรทุก 2 กก. แกนข้อศอกจะมองเห็นโหลดแรงกระแทกเพียงเล็กน้อย ดังนั้นขีดจำกัดความเมื่อยล้าของเฟล็กสไปน์จึงไม่ใช่ปัจจัยจำกัดในการทำงานที่กำหนด
0.1 อาร์มินหรือน้อยกว่า
50:1 ถึง 160:1
0.9 กก
ในกรณีที่ไดรฟ์ฮาร์มอนิกต้องดิ้นรนคือแกนไหล่ใน SCARA ที่มีน้ำหนัก 10 กก. ขึ้นไป ชุดประกอบดิ้นและแบริ่งแบบชิ้นเดียวมีความทนทานต่อแรงกระแทกต่ำกว่าชุดเกียร์ดาวเคราะห์ที่แข็งตัว โหลดเดือยจากการตรวจจับการชนหรือการใช้เครื่องมือปลายแขนกลความเร็วสูงอาจเกินพิกัดแรงบิดของเฟล็กสป์ไลน์ และทำให้เกิดการเซ็ตตัวถาวร
กระปุกเกียร์ดาวเคราะห์ชนะแกนไหล่ของหุ่นยนต์ SCARA ที่มีขนาดใหญ่กว่า เนื่องจากหุ่นยนต์เหล่านี้จัดการกับแรงบิดและแรงกระแทกสูงด้วยการจัดเรียงเกียร์แบบแยกโหลด เฟืองดาวเคราะห์หลายตัวจะรับน้ำหนักร่วมกัน ดังนั้นแรงบิดสูงสุดจึงกระจายไปตามจุดสัมผัสของฟันหลายจุด
 ตัวลดเกียร์ดาวเคราะห์ AHB พร้อมฟันเฟืองต่ำและแรงบิดสูง โดดเด่นด้วยเฟืองเกลียวแบบแข็งและแบบกราวด์ ตัวลดนี้ให้การทำงานที่ราบรื่น เงียบ และมีความแข็งแกร่งสูง ทำให้เหมาะอย่างยิ่งสำหรับแกนไหล่ที่รับภาระหนักและการกลับตัวบ่อยครั้ง ดูผลิตภัณฑ์ →
ตัวลดดาวเคราะห์ที่มีความแม่นยำในระดับ AHB โดยทั่วไปจะมีระยะฟันเฟือง 1 ถึง 3 อาร์มินในรุ่นความแม่นยำมาตรฐาน และ 0.5 ถึง 1 อาร์มินพร้อมแบริ่งเอาท์พุตที่โหลดไว้ล่วงหน้า ผ่านการชุบแข็งและการเจียร ขอบฟันเฟืองจะต้านทานการเกิดรูพรุนที่พื้นผิว แม้ว่าจะกลับด้านการสตาร์ท-สต็อปบ่อยครั้งก็ตาม ตัวลดดาวเคราะห์ที่มีความแม่นยำสำหรับข้อต่อหุ่นยนต์ เห็นเงื่อนไขดังกล่าวเป็นประจำ
สารละลายพรีโหลดต่ำสุดหรือแหวนรองตลับลูกปืนในหน่วยดาวเคราะห์สมัยใหม่สามารถทำให้เกิดการเบี่ยงเบนหนีศูนย์ได้ต่ำกว่า 0.1 มม. อย่างไรก็ตาม ระยะห่างด้านข้างด้านในหมายถึงระยะฟันเฟืองที่วัดได้ที่เอาท์พุตแทบจะไม่ต่ำกว่า 0.5 อาร์คมินเลย หากไม่มีเบรกที่ซับซ้อนหรือสเตจดูอัลไดรฟ์
ตารางด้านล่างสรุปตัวชี้วัดที่เกี่ยวข้องมากที่สุดสำหรับการเลือกข้อต่อ SCARA
| เมตริก | ฮาร์มอนิกไดรฟ์ | กระปุกเกียร์ดาวเคราะห์ | ความเกี่ยวข้องของสการ่า |
| ฟันเฟือง | 0.1 อาร์มินหรือน้อยกว่า | 1 ถึง 3 อาร์มิน | สำคัญสำหรับความแม่นยำในการหยิบ |
| อัตราส่วนขั้นตอนเดียว | 50:1 ถึง 160:1 | 3:1 ถึง 10:1 | กำหนดขนาดมอเตอร์ |
| ความแข็งบิด | สูงต่อมวล | ค่าสัมบูรณ์ที่สูงขึ้น | ทนทานต่อแรงสั่นสะเทือนของแขน |
| โหลดแรงกระแทก | จำกัดโดย flexspline | ยอดเยี่ยม | ป้องกันการชนกัน |
| แรงบิดต่อเนื่องที่ความเร็ว 50% | ปานกลาง | สูง | เรื่องบนไหล่ |
| อายุการใช้งาน | 10,000 ถึง 20,000 ชม | 20,000 ถึง 40,000 ชม | กำหนดแผนการบำรุงรักษา |
ความแตกต่างทางโครงสร้างที่สำคัญ: ไดรฟ์ฮาร์มอนิกอาศัยการโก่งตัวของเฟล็กสไปลน์เพื่อสร้างหน้าสัมผัสเฟือง และโหลดจะถูกลำเลียงไปโดยสไปลน์แบบวงกลมและเฟล็กซ์สไปลน์ไปพร้อมๆ กัน กระปุกเกียร์ดาวเคราะห์ใช้ดาวเคราะห์ที่เหมือนกันสามหรือสี่ดวงในการกระจายโหลด ดังนั้นการโอเวอร์โหลดชั่วขณะจึงช่วยชดเชยได้มากขึ้น
ไดรฟ์ฮาร์มอนิกให้ประสิทธิภาพ 60 ถึง 75 เปอร์เซ็นต์ที่อัตราส่วน 50:1 ในขณะที่กระปุกเกียร์ดาวเคราะห์โดยทั่วไปจะสูงถึง 90 ถึง 95 เปอร์เซ็นต์ที่อัตราส่วนเอาท์พุตเดียวกัน ความแตกต่างจะแสดงเป็นการสร้างความร้อนในการทำงาน SCARA ต่อเนื่อง เซอร์โวมอเตอร์จะต้องจ่ายกระแสไฟพิเศษเพื่อเอาชนะแรงบิดที่ไม่มีโหลดที่สูงขึ้นของตัวลดฮาร์มอนิกที่เหลือ ซึ่งส่งผลต่ออัตราขยายของตัวควบคุมและอาจทำให้เกิดการเคลื่อนตัวของความร้อนในแขนขนาดกะทัดรัด
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD. ซึ่งสร้างขึ้นภายใต้แบรนด์ BEITTO ได้พบเห็นโหมดความล้มเหลวนี้ซ้ำแล้วซ้ำเล่าในสนาม: ข้องอที่ขับเคลื่อนด้วยฮาร์มอนิกซึ่งสูญเสียความแม่นยำของตำแหน่งหลังจากสองกะวัน เนื่องจากอุณหภูมิของขดลวดเซอร์โวเพิ่มขึ้น 15 องศาเซลเซียส เหนือค่าที่กำหนด ตัวลดดาวเคราะห์ซึ่งมีการสูญเสียองค์ประกอบการหมุนที่ง่ายกว่า ยังคงความเย็นภายใต้รอบการทำงานเดียวกัน
เลือกประเภทตัวลดโดยใช้กระบวนการประเมินห้าขั้นตอน
กฎทั่วไปจากภาคสนาม: หากแรงบิดของแกนบ่าเกิน 40 นิวตันเมตร และหุ่นยนต์ไม่ได้ใช้งานในห้องคลีนรูมที่เข้มงวด ตัวเลือกดาวเคราะห์คือตัวเลือกการออกแบบที่ปลอดภัยกว่า สำหรับ SCARA ระดับน้ำหนักบรรทุก 5 กก. ฮาร์โมนิคไดรฟ์ที่ข้อศอกและข้อมือช่วยให้แขนเบากว่าและเรียบง่ายกว่าและมีระยะการเปลี่ยนเกียร์น้อยลง
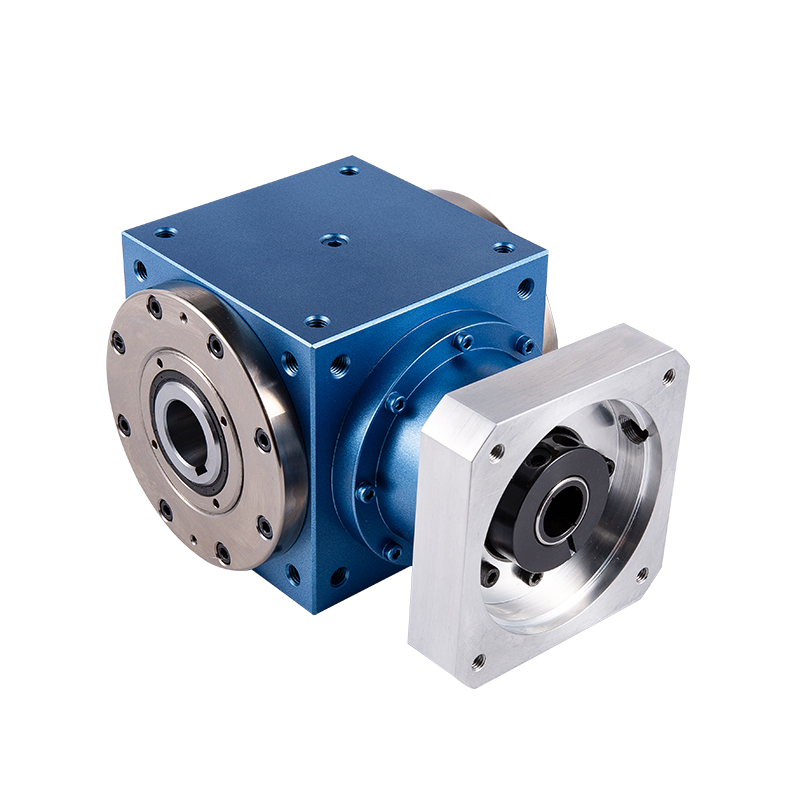 ซีรีส์ TD-CR สับเปลี่ยนเกียร์เอียงแบบเกลียวพร้อมเอาต์พุตเพลากลวง ตัวลดนี้มีการออกแบบเพลากลวงสำหรับการกำหนดเส้นทางที่ยืดหยุ่น และให้การส่งกำลังที่ราบรื่นและมีประสิทธิภาพพร้อมแบ็คแลชต่ำและแรงบิดสูง รองรับการกำหนดค่าแบบหลายแกนในระบบขนาดกะทัดรัด ดูผลิตภัณฑ์ →
ผู้ประกอบระบบจำนวนมากในจีนและยุโรปสร้างสถาปัตยกรรม SCARA แบบไฮบริด ได้แก่ ตัวลดดาวเคราะห์บนไหล่ ไดรฟ์ฮาร์มอนิกสองตัวที่ข้อศอกและข้อมือ วิธีการนี้จะทำให้น้ำหนักของแขนลดลงในขณะที่ยังคงรักษาแรงบิดส่วนหัวที่ไหล่ไว้ ตัวลดหลายเอาต์พุตอินพุตเดี่ยวซีรีส์ TDCR ยังสามารถให้บริการโมดูลแบบหลายแกน ช่วยลดจำนวนส่วนประกอบในแขนหุ่นยนต์ขนาดกะทัดรัด
ในหน่วยฮาร์มอนิกและดาวเคราะห์ ความล้มเหลวเกิดขึ้นจากการสั่นสะเทือนและความร้อนสูงเกินไปที่เกิดจากแรงบิดสั่นของเซอร์โวมอเตอร์ ตัวลดนั้นไม่ค่อยมีต้นกำเนิด เส้นโค้งแรงบิดอินพุตและความเฉื่อยของเครื่องมือที่ปลายแขนจะกระตุ้นมัน ในไดรฟ์ฮาร์มอนิก เหตุการณ์โหลดแรงกระแทกซ้ำๆ จะสร้างรอยแตกขนาดเล็กในเฟล็กซ์สไปน์ไลน์และแพร่กระจายไปสู่การแตกหักในที่สุด ในหน่วยดาวเคราะห์ การสึกหรอของแบริ่งจากโหลดในแนวแกนสูงเป็นโหมดการหมดอายุการใช้งานที่พบบ่อยกว่า
ใช่ โดยทั่วไปจะใช้การขับเคลื่อนฮาร์โมนิคที่แกนข้อศอกและข้อมือในคลาสน้ำหนักบรรทุกนี้ ระยะฟันเฟืองที่ต่ำเพียง 0.1 อาร์คมินหรือน้อยกว่า ช่วยให้การดำเนินการหยิบและวางมีความแม่นยำสูง และมวลขนาดเล็กช่วยให้สามารถจัดการไดนามิกของแขนได้ แกนไหล่หากขับเคลื่อนด้วยหน่วยฮาร์มอนิกด้วย ควรอยู่ต่ำกว่าขีดจำกัดแรงบิดที่กำหนดภายใต้การชน
เฉพาะในกรณีที่แรงบิดของข้อต่อต่ำกว่าความจุพิกัดของฮาร์มอนิกไดรฟ์และหุ่นยนต์ให้ค่าเบี่ยงเบนเส้นทางน้อยกว่า 0.3 อาร์คมิน น้ำหนักบรรทุกที่สูงกว่า 10 กิโลกรัม ความทนทานต่อแรงกระแทกที่สูงขึ้นของดาวเคราะห์เป็นปัจจัยในการตัดสินใจ การติดตั้งเพิ่มเติมยังจำเป็นต้องมีการปรับเซอร์โวใหม่ด้วย เนื่องจากความแข็งของแรงบิดและความเฉื่อยที่สะท้อนกลับเปลี่ยนแปลงไป
ใช้ตัวลดดาวเคราะห์บนแกนไหล่ที่หนักและไดรฟ์ฮาร์มอนิกบนข้อมือ ทำให้ด้านหน้ามีความแข็งและทนทานต่อแรงกระแทกสูง โดยไม่กระทบต่อความแม่นยำของระยะฟันเฟืองต่ำที่จุดทำงาน เครื่องประกอบอัตโนมัติจำนวนมากใช้การแยกนี้เมื่อน้ำหนักบรรทุกอยู่ระหว่าง 3 ถึง 10 กก.

คุณสมบัติของตัวลดดาวเคราะห์ 1. เงียบ: ใช้เฟืองเกลียวเพื่อให้การทำงานราบรื่นและเงีย...
ดูรายละเอียด
ตัวลดดาวเคราะห์ครองตำแหน่งสำคัญในด้านระบบอัตโนมัติทางอุตสาหกรรม การออกแบบที่มีความแม่นยำสูงช่วยให...
ดูรายละเอียด
ด้วยคุณลักษณะที่มีความแม่นยำสูง ตัวลดดาวเคราะห์จึงควบคุมฟันเฟืองได้สำเร็จภายใน 3 นาที การออกแบบที...
ดูรายละเอียด
คุณสมบัติของตัวลดดาวเคราะห์ 1. ความแม่นยำสูง: ฟันเฟืองมาตรฐานคือ 4 นาทีซึ่งเหมาะมากสำหรับ...
ดูรายละเอียด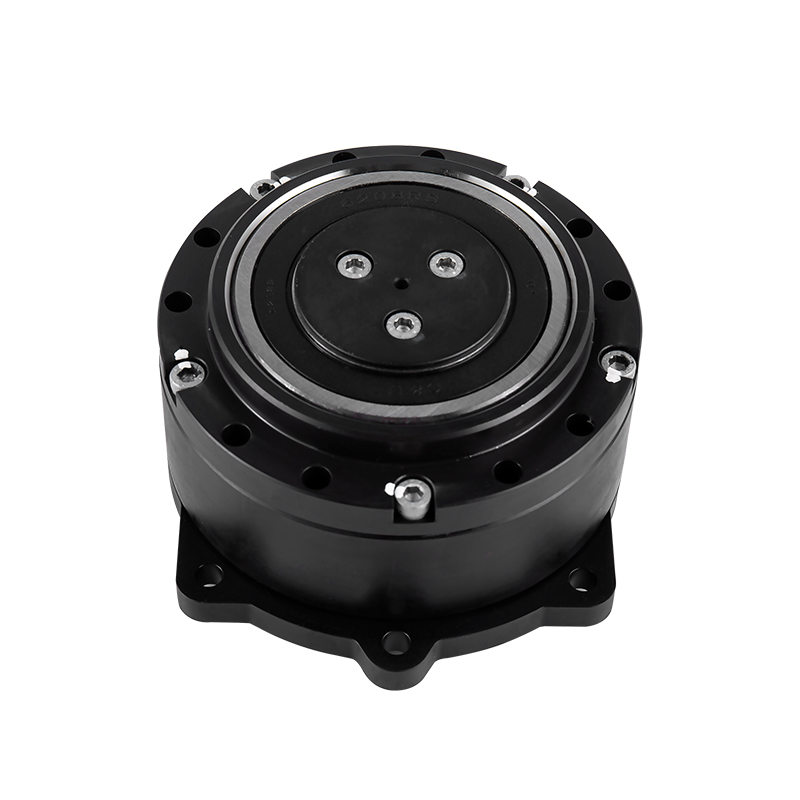
ออกแบบมาสำหรับการใช้งานที่มีภาระในแนวรัศมีสูง เช่น ระบบขับเคลื่อนล้อ AGV และระบบขับเคลื่อนลูกรอก ...
ดูรายละเอียด
โครงสร้างเฟืองเกลียวที่เป็นนวัตกรรมใหม่ กลไกการลดขนาดทำให้เกิดการออกแบบเฟืองเกลียวที่เป็น...
ดูรายละเอียด
ตัวลดดาวเคราะห์ซีรีส์ NLR ใช้การออกแบบเฟืองดอกจอกแบบเกลียว ซึ่งช่วยให้อินพุตเซอร์โวมอเตอร์ความเร็...
ดูรายละเอียด
ตัวลดซีรีส์ TD-CR มีศูนย์กลางอยู่ที่การออกแบบเอาท์พุตเพลากลวง ซึ่งไม่เพียงแต่ปรับเค้าโครงเชิงพื้น...
ดูรายละเอียด
เพื่อตอบสนองความต้องการของสภาพการทำงานที่แตกต่างกัน ตัวลดขนาดซีรีส์ TD-2P จึงมีตัวเลือกเพลาเอาท์พ...
ดูรายละเอียด
ชุดลดเกียร์แบบยืดหยุ่นของซีรีส์ BCSG ได้รับการออกแบบให้มีน้ำหนักเบาและเรียบง่าย ซึ่งไม่เพียงลดภาร...
ดูรายละเอียด

